
手持式 LiDAR SLAM 作业指南
从首次扫描到专业成果交付
Tersus 产品团队 | 中文版 v1.0
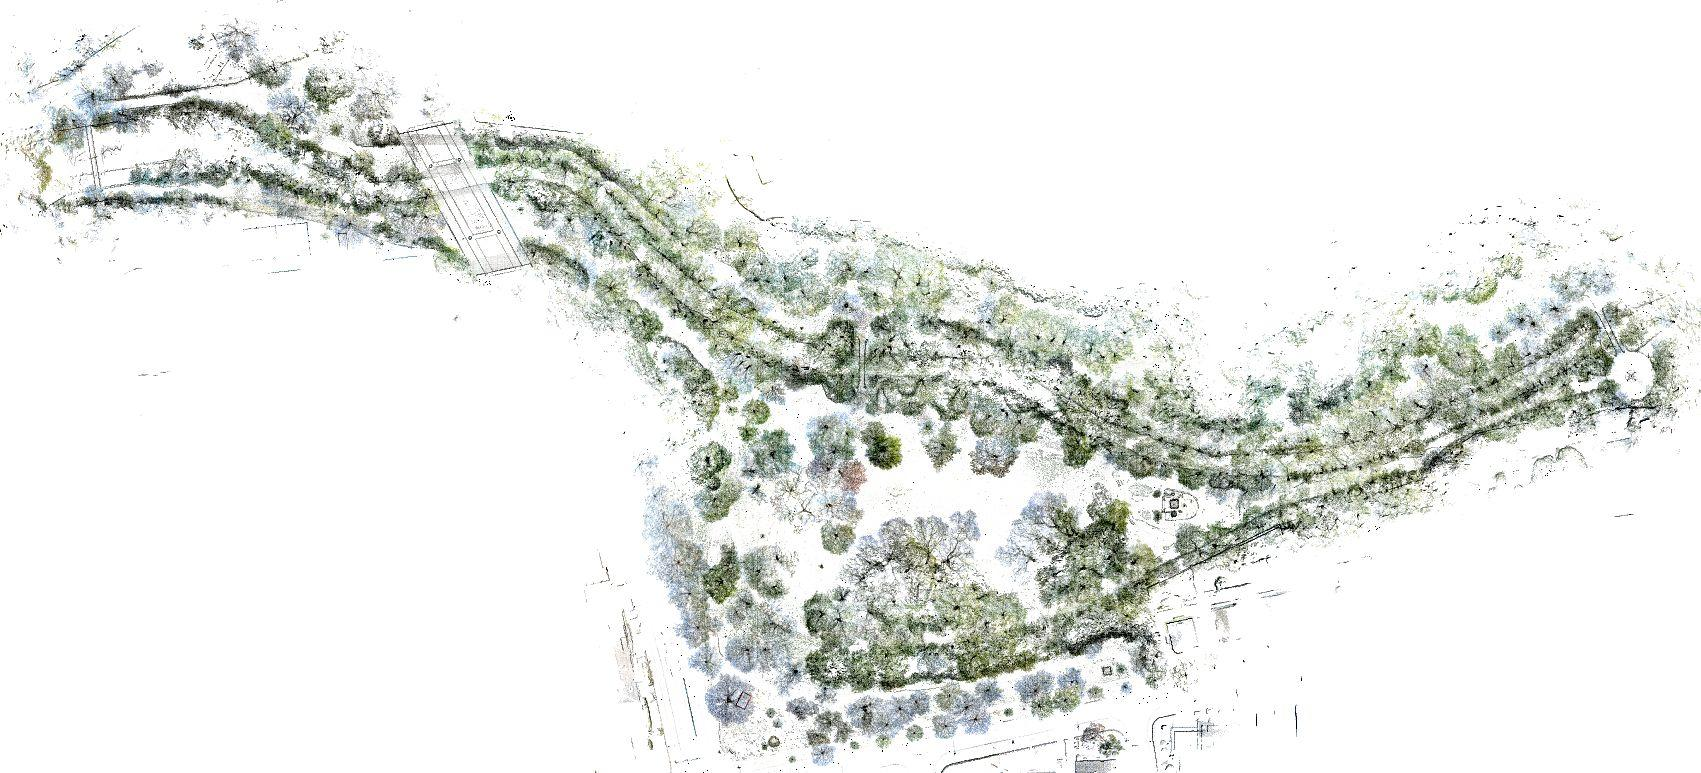
指南封面中的点云场景。
手持式 LiDAR SLAM 能让单人快速采集高密度三维实景数据,但最终成果的质量仍取决于设备准备、环境判断、移动方式、回环闭合、外业检查和后处理。掌握这些环节,才能把一次扫描变成可验证、可交付的点云成果。
本指南由 Tersus 产品团队编写,采用产品中立的作业方法,适合从 GNSS 转向 SLAM 的测量工程师、BIM 与建筑扫描人员、经销商培训人员,以及林业、应急和文物保护等领域的操作员。本文提炼网页阅读要点,详细操作流程请下载完整中文版。
免费获取 · 中文 PDF 共 65 页 · 覆盖从外业准备到专业成果交付的完整流程
1. 先理解 SLAM 在解决什么问题
SLAM 是“同步定位与建图”的缩写。手持式 LiDAR SLAM 系统综合利用激光雷达、惯性测量单元(IMU)、相机,以及在设备和场景支持时使用的 GNSS/RTK 观测,在估计扫描仪运动轨迹的同时构建环境地图。
LiDAR 提供周围的几何结构,IMU 感知短时运动,相机可提供纹理、视觉特征和赋色信息,GNSS/RTK 则可提供全局位置约束。不同产品支持的融合方式不同,具体能力应以设备规格和软件功能为准。
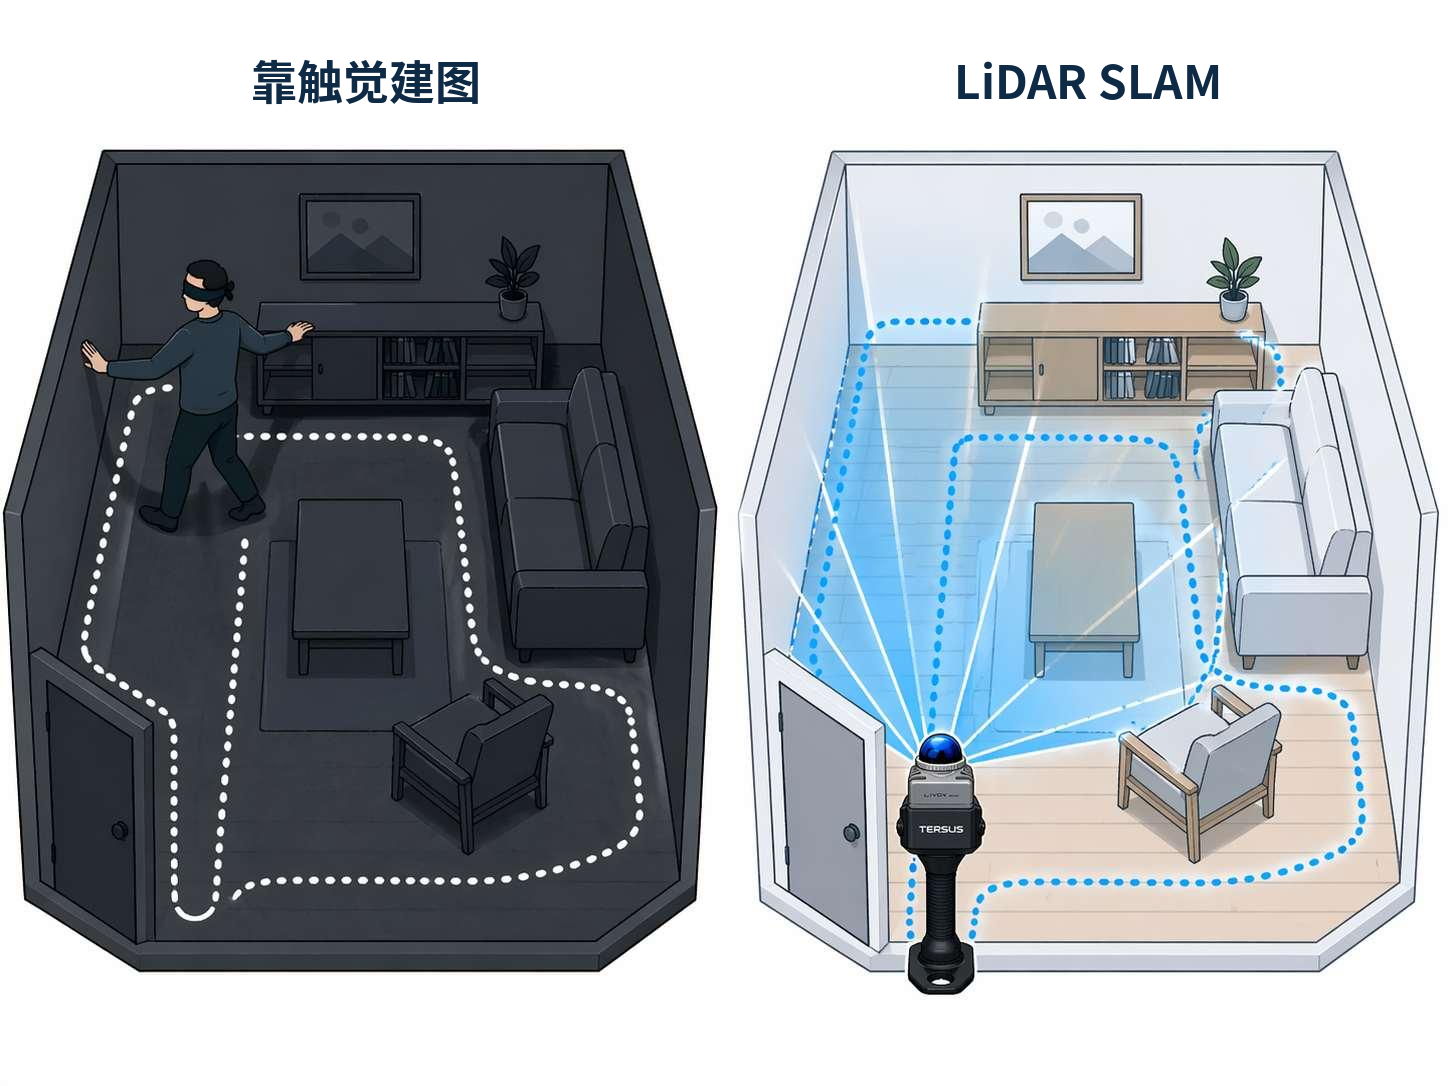
通过连续观察环境特征,扫描仪同时估计自身位置并建立地图。
相邻帧之间的运动估计会累积误差,形成轨迹漂移。回到已扫描区域并提供足够的重叠,可帮助系统识别回环并约束漂移。回环闭合、RTK 和地面控制点各有作用,不能替代合理的路线和稳定的采集。
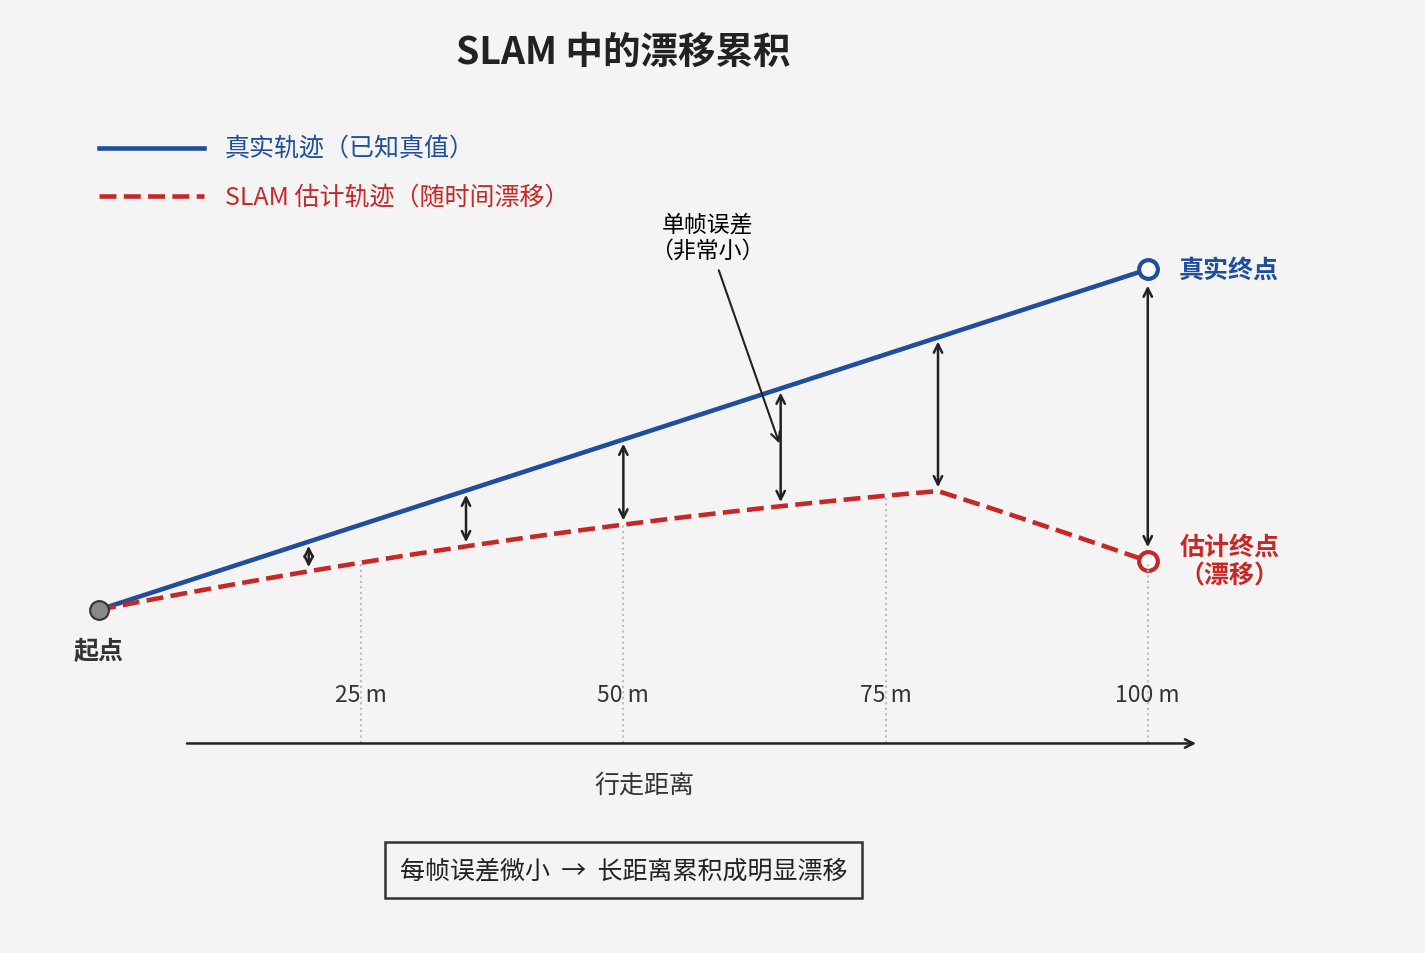
漂移累积示意:图中距离用于解释原理,不代表具体产品的精度指标。
长直走廊、大片白墙、重复结构、开阔场地、玻璃、水面及运动中的人车或植被,可能削弱匹配所需的稳定约束。应主动寻找门框、转角、柱体、树干等可辨识结构,缩短回环,并根据场景降低速度。
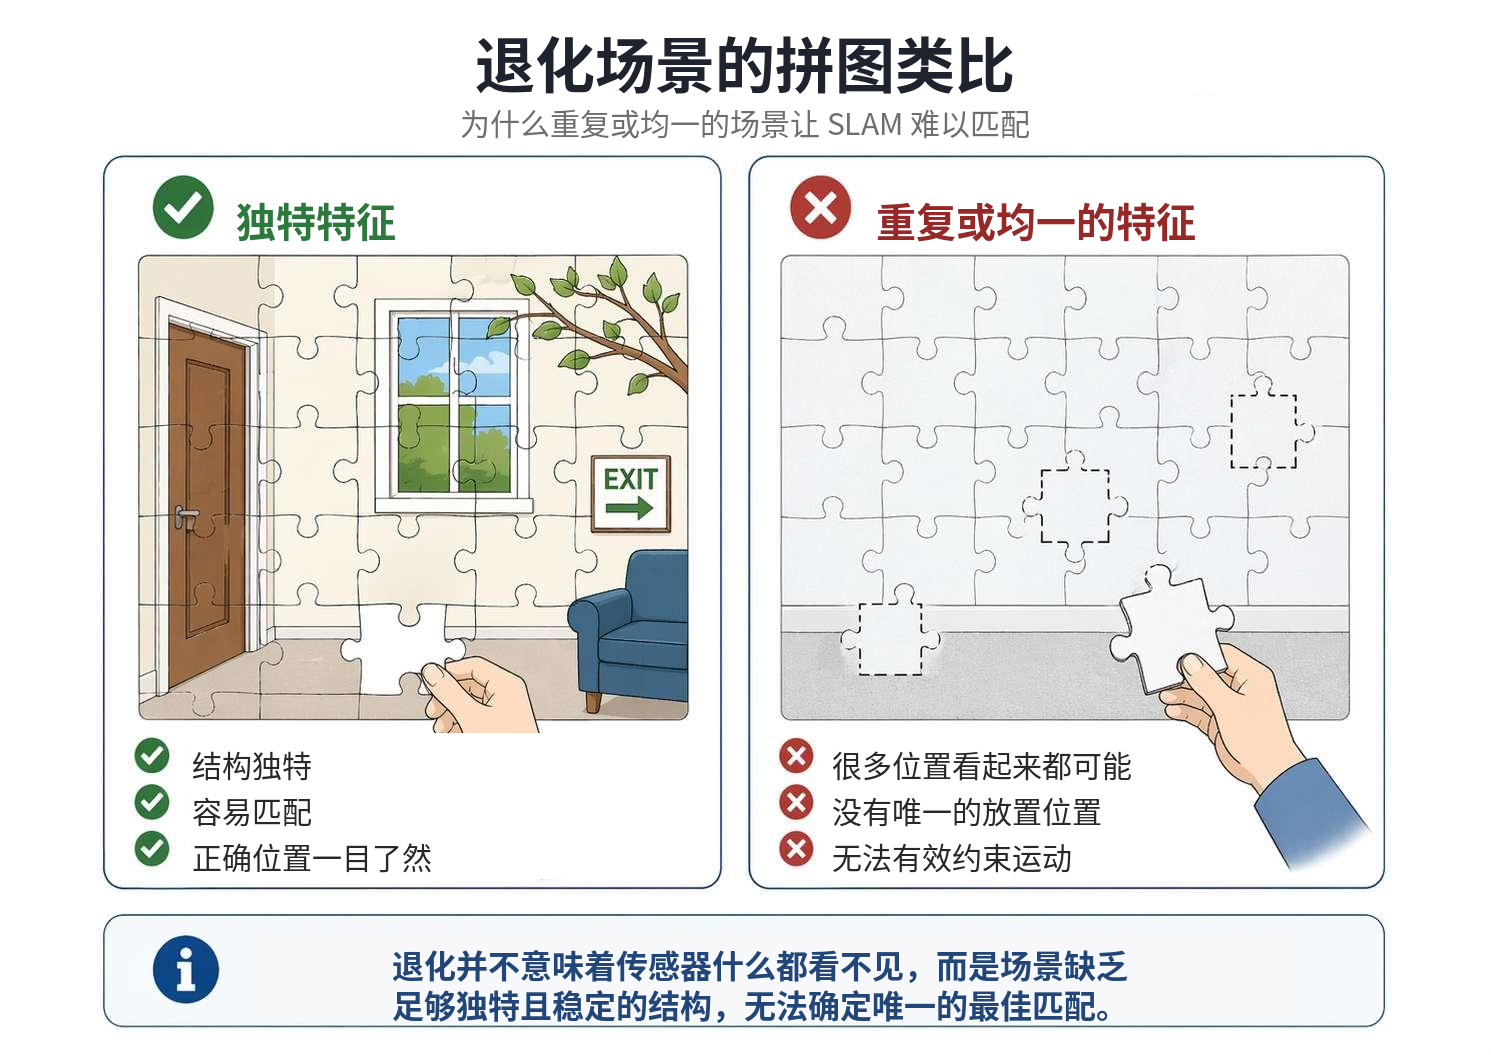
退化场景的难点是缺少足够独特且稳定的特征,而不只是传感器能否看到环境。
2. 按下开始之前,先做好准备
可靠的采集从开工前开始。应结合项目要求和设备手册,逐项确认:
LiDAR 视窗和相机镜头清洁,电池与备用电源充足,存储空间满足作业需求。
设备、配件、支架、线缆和移动端固定可靠;固件、采集 App、后处理软件及许可状态支持计划使用的功能。
需地理配准时,核查坐标系统、RTK/NTRIP 配置、天线参数及控制点资料。
预先走一遍路线,打开计划经过的门,选好静态初始化位置、回环位置和室内外过渡点。
大型或长距离项目划分为有充分重叠的扫描段,预留现场检查和必要补扫的时间。
3. 扫描十大黄金法则
静态开始,静态结束。 在稳定、水平、静止的条件下初始化,停止前先保持静止;具体等待时间以设备要求为准。
缓慢拿起,平稳移动。 避免急停、急转、突然加速和大幅摆动。
以约 1 m/s 的速度行走。 这是指南中的作业参考,弱特征、楼梯和过渡区域应进一步放慢。
让 LiDAR 始终看到稳定特征。 持续提供墙角、门框、柱体、树干等可用于匹配的结构。
遵守工作距离。 区分最小量程、推荐工作距离和最大量程,不把“有回波”直接等同于“可测量”。
绝不遮挡 LiDAR。 让手、背带、衣袖、手机和其他随身物品远离传感器视场。
先开门,过门要慢。 在门口保留足够的前后重叠,让系统连接两侧空间。
正确闭合回环。 指南建议与先前轨迹保持约 5—10 m 的重叠;只是停在起点不等于已识别回环。
远离动态物体。 尽量避开密集人流、车流和明显摆动的植被。
控制每次扫描的规模。 采用便于验证、处理和补扫的分段方案,并保留有效重叠。
4. 让路线适应现场环境
多房间和长走廊: 从特征丰富处开始,有序覆盖房间,利用侧房、门框和转角增加几何变化;避免沿重复走廊中心线一路直走。
楼梯与多层建筑: 慢速移动,在平台处观察栏杆、墙面及上下楼层,保持楼层连接区域的充分重叠。
开阔场地与建筑外立面: 围绕稳定结构安排较短回环,避免一次绕行过大区域。在支持的条件下使用 RTK 或合理分布的 GCP,强化绝对定位。
林地与隧道: 林地应放慢速度,利用稳定树干与地形,避开强风下的植被运动;隧道宜采用重叠的往返路线,按需增加中间回环和控制约束。
玻璃、水面与弱光: 留意反射、缺失和虚假几何。弱光可能影响视觉特征、赋色和 3DGS 影像质量,应调整观察角度与采集方式,并检查实际数据。
5. 采集过程中持续做质量检查
实时预览是质量检查工具。留意覆盖是否连续、轨迹是否稳定、新旧点云是否对齐,以及启用 RTK 时的定位状态。出现明显轨迹跳变、双层墙面、断裂或持续告警时,应停下来判断原因,不要带着明显异常继续扩大数据量。
如果设备支持续扫,应从稳定、特征丰富且与原轨迹重叠的位置重新初始化,确认新旧数据正确衔接。扫描结束后,等待保存完成,检查文件是否生成,再进行关机或数据转移。
6. 有目的地使用地面控制点
地面控制点(GCP)用于把点云约束到项目坐标框架。布点应覆盖整个作业范围,并按现场条件形成平面和高程上的有效分布。避免全部共线、集中在一角,或只分布在同一高程。标记应稳定、可辨识,坐标来源和测量质量应可追溯。
导入前核对坐标系、单位、点名、列顺序和文件格式,不能只把电子表格文件改成 .csv 后缀。处理后检查各点残差及异常点,并结合独立核查数据验证成果。点位布设、观测和采集的详细方法见完整指南第 7.5 节。
7. 从原始数据走向交付成果
后处理应从验证开始。先检查轨迹、回环识别、RTK/GCP 质量、覆盖缺失、重复表面和处理报告,再选择与场景几何特征相符的处理模式。保留原始数据,便于重新解算和问题追溯。
根据项目和软件支持情况导出成果:LAS/LAZ 常用于点云交换,PCD/PLY 常用于科研、机器人及开源流程,RCP/RCS 或其他专有格式用于相应 BIM 工作流。格式、坐标系统、单位与质量报告应符合接收方要求。
如需生成三维高斯泼溅(3DGS)等可视化成果,还应重视影像清晰度、曝光、相机运动平稳程度与图像重叠。几何采集质量和影像质量都需要现场检查。
8. 遇到问题,先判断原因再恢复
整体倾斜、点云分层、动态重影、颜色拖影和数据缺失,可能对应不同原因。应按初始化与运动、路线重叠与回环、环境退化、处理模式、RTK/GCP 配置等环节逐项排查,避免一次改变所有设置。
如果问题来自局部采集,可按设备支持情况补扫或重扫相应路段;如果轨迹已明显失真,重新正确采集往往比强行修补更可靠。完整指南还包含典型故障的排查顺序、培训阶段和可打印检查清单。
下载完整中文版指南
《手持式 LiDAR SLAM 作业指南:从首次扫描到专业成果交付》中文版 v1.0,共 65 页。完整内容包括系统与原理、能力边界、扫描前准备、十大黄金法则、典型场景、外业检查与续扫、GCP、后处理、故障恢复、培训与速查资料。
PDF 版本:v1.0。具体参数和操作要求请以对应设备及软件的最新版说明为准。