


实时预览,现场检查
通过移动端App查看彩色点云与运动轨迹,及时检查采集覆盖范围,发现遮挡和遗漏区域,便于在离场前补扫。支持扫描暂停与续扫等作业流程,帮助提升大范围数据采集效率。
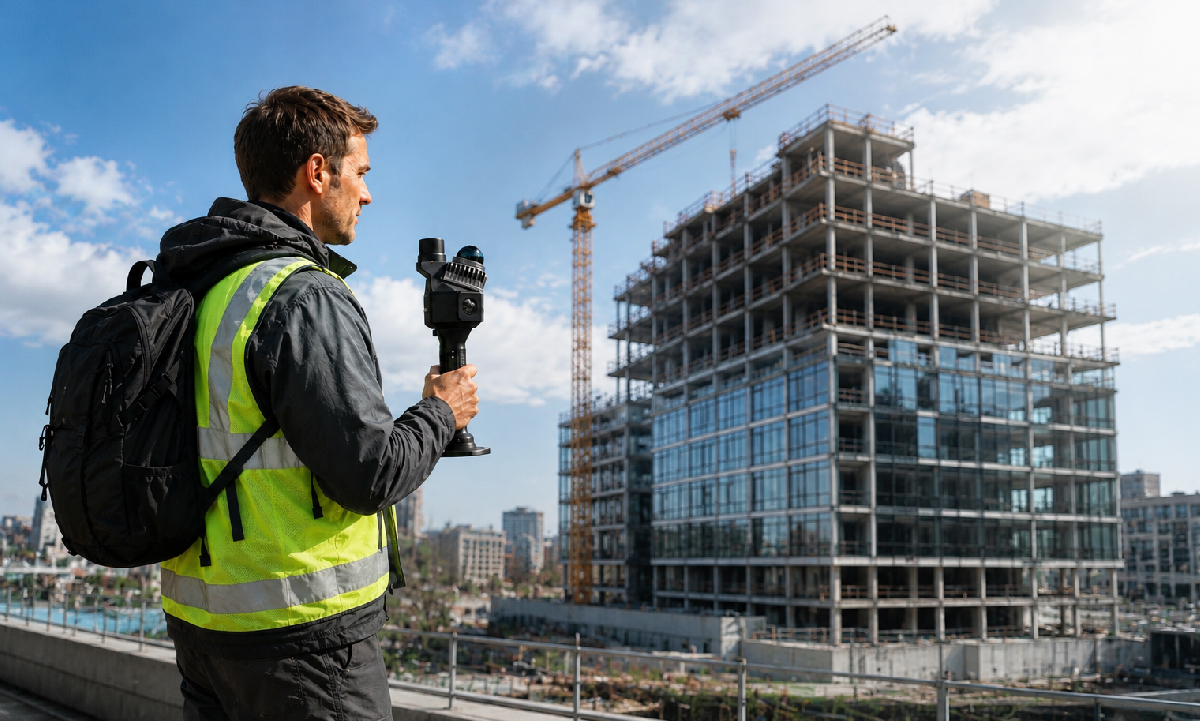
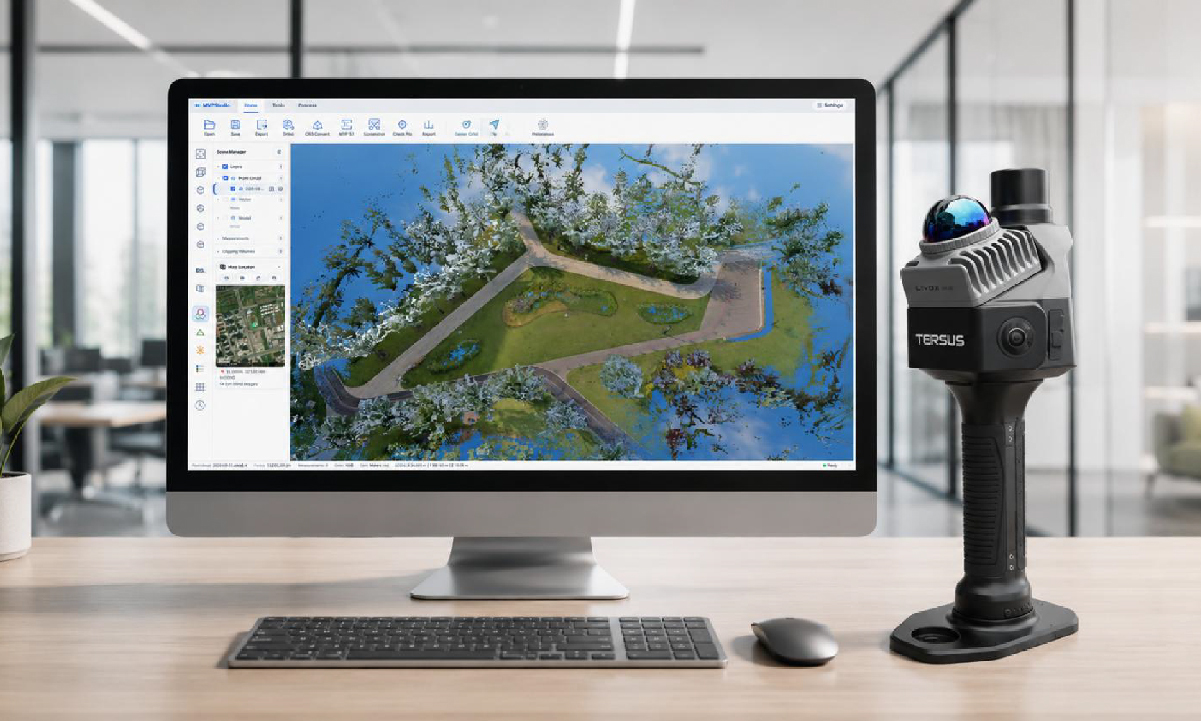
MVPStudio专业处理工作流
从MVP S1原始扫描数据出发,完成点云解算、浏览、质量检查、量测、清理和成果输出。原始数据解算需要配套S1处理加密狗;MVPStudio软件版本和授权决定后续可用功能。
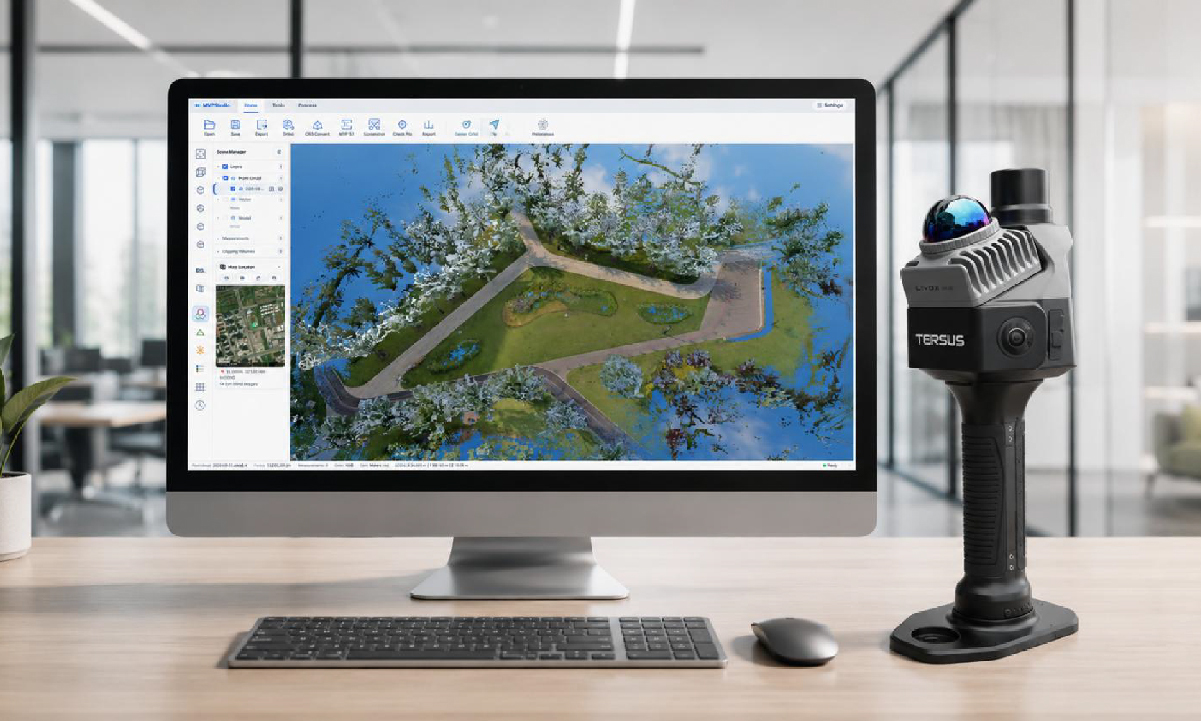
彩色点云、全景影像与3DGS
双4800万像素全景相机采集高分辨率影像,为彩色点云、全景展示及三维高斯泼溅(3DGS)工作流提供数据,适用于空间记录、数字孪生与沉浸式可视化。具体处理与输出能力以所用软件版本为准。
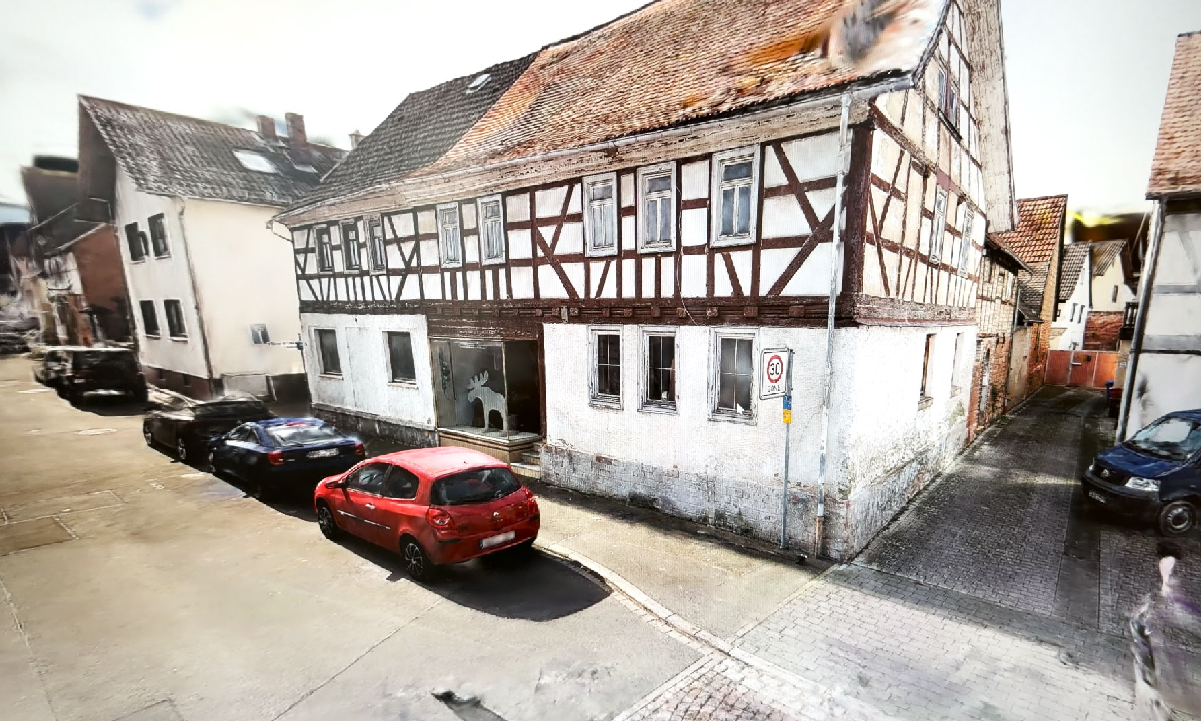
内置RTK + LiDAR SLAM
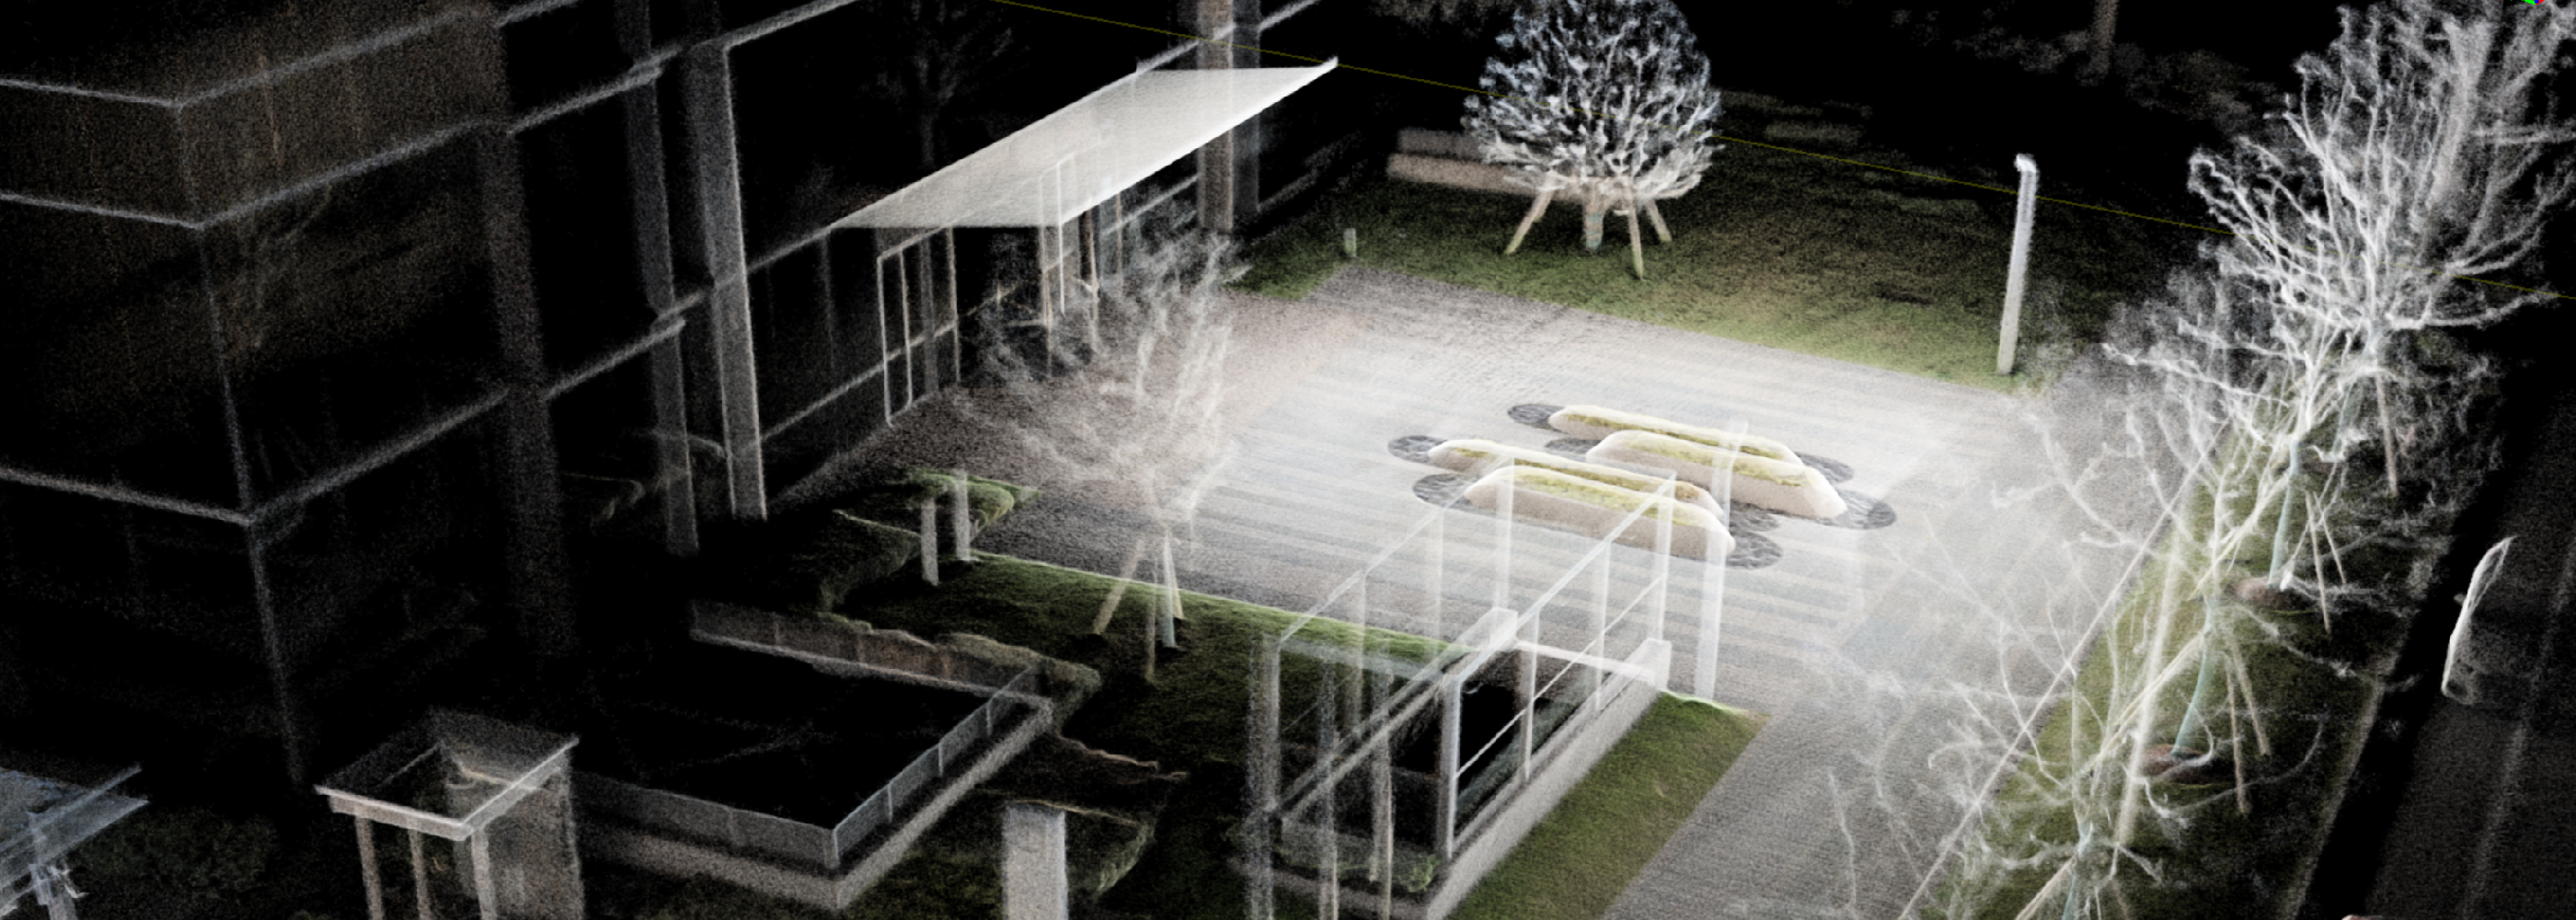
AI驱动的RTK-SLAM算法融合激光雷达、视觉与GNSS数据,结合高精度RTK约束支持室内外空间采集。TimeSync 3.0提供硬件级微秒时间同步,促进LiDAR、相机、IMU与GNSS数据的一致融合。GNSS受限环境下可通过SLAM继续采集;最终精度受场景、路径、信号条件及数据处理方式影响。
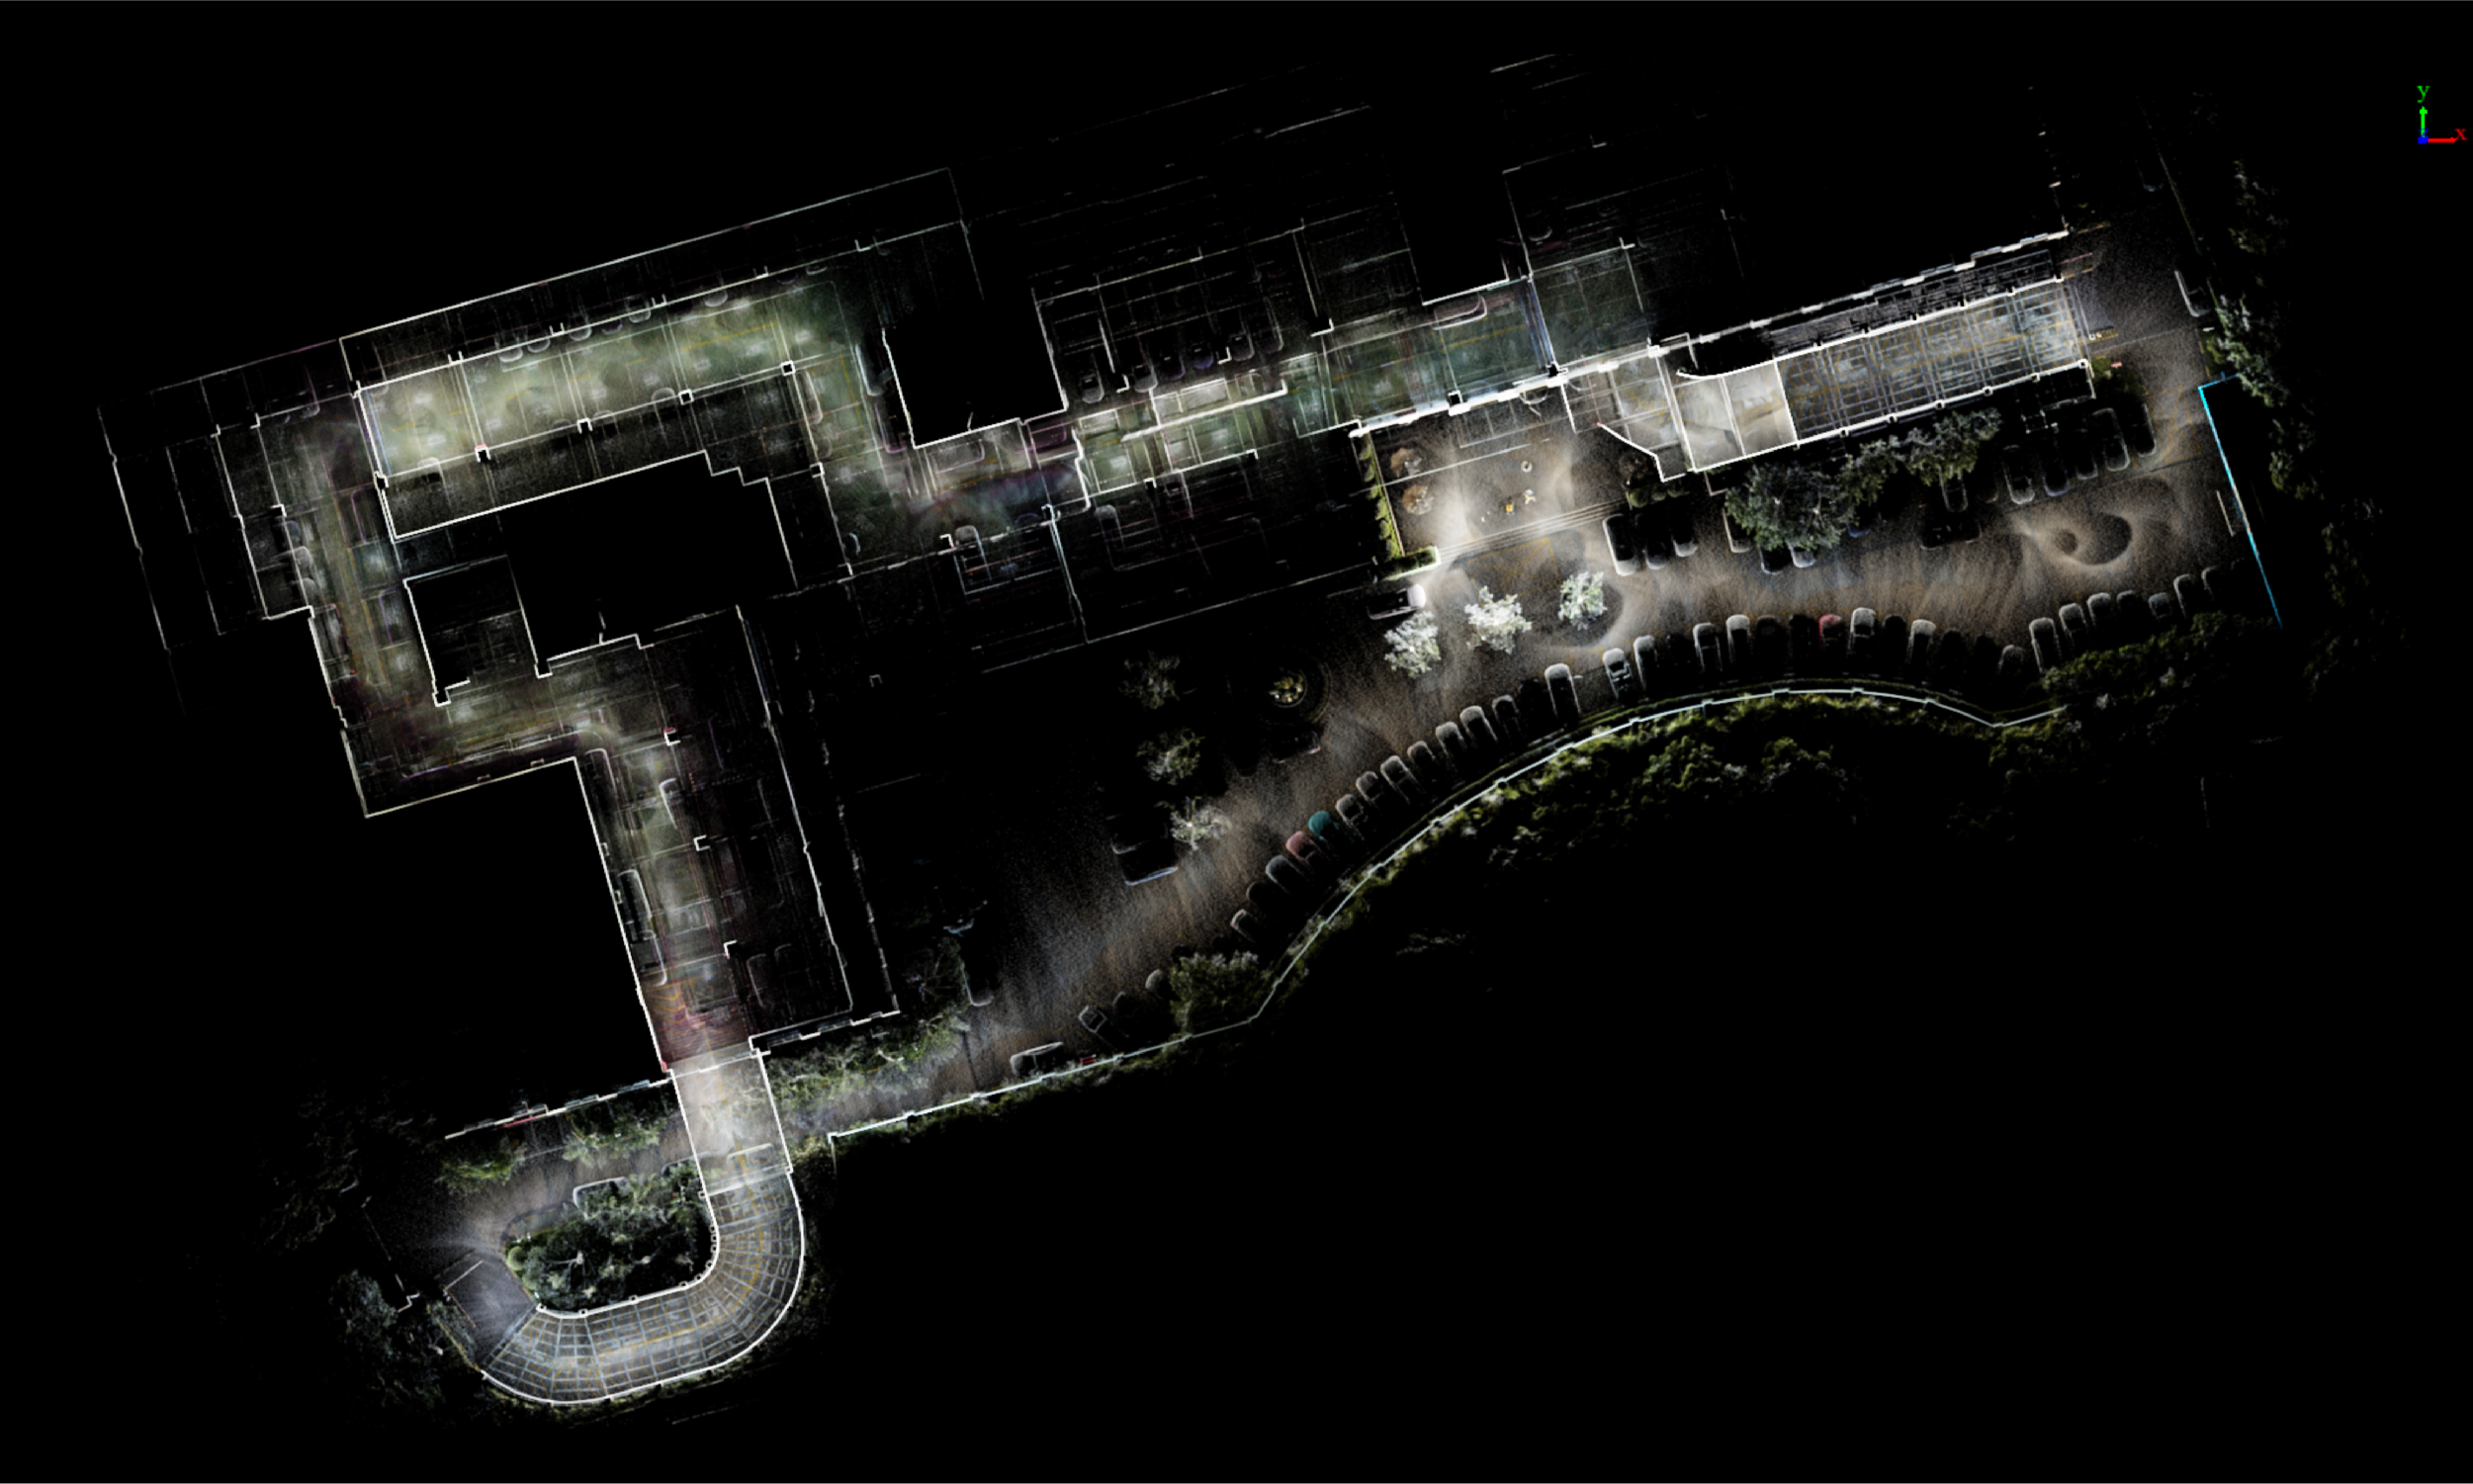
RTK-SLAM 多传感器融合
相对精度<1cm
绝对精度<5cm;点云厚度<1cm。实际效果受环境与作业方式影响。

RTK-SLAM
融合激光雷达、视觉与GNSS数据,兼顾室内外采集。
3DGS工作流
支持三维高斯泼溅相关重建与可视化工作流。

双4800万像素相机
双全景相机采集丰富影像,为点云赋色与场景重建提供数据。
快速采集施工现场与既有建筑的三维实景,为竣工模型核查、施工进度记录与BIM建模提供点云基础。
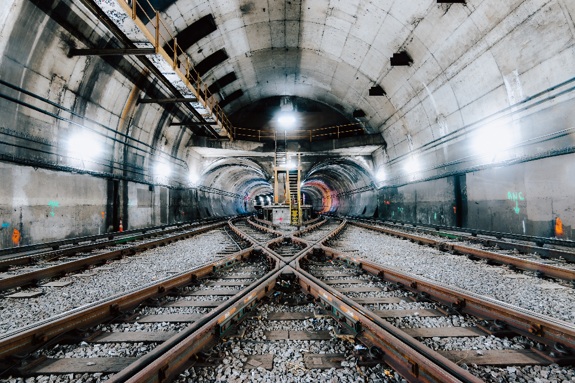
面向隧道、矿井、地下管廊等GNSS受限场景采集三维数据;作业时需合理规划路线、回环与控制点,结合现场条件检核成果。
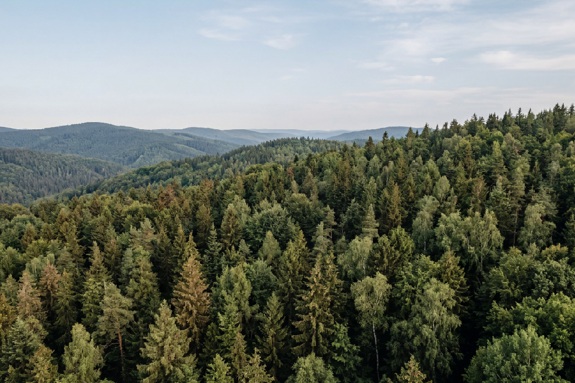
获取林地与植被空间数据,为树高、林冠和地形分析等后续处理提供基础,辅助自然资源调查与环境研究。
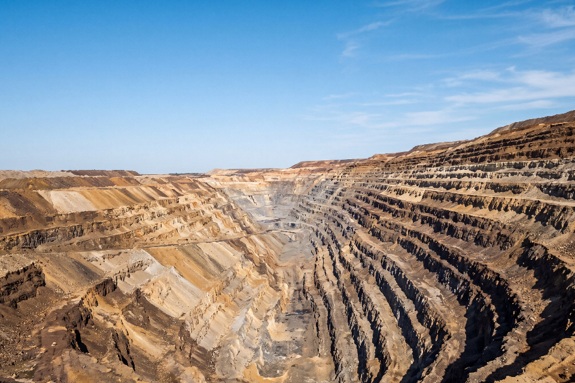
采集料堆、开挖区域及土方工程的三维数据,结合软件进行体积计算、库存盘点与地形变化分析。
记录厂房、设备和管线的空间形态,为设施改造、资产管理、布局规划与维护工作提供三维依据。
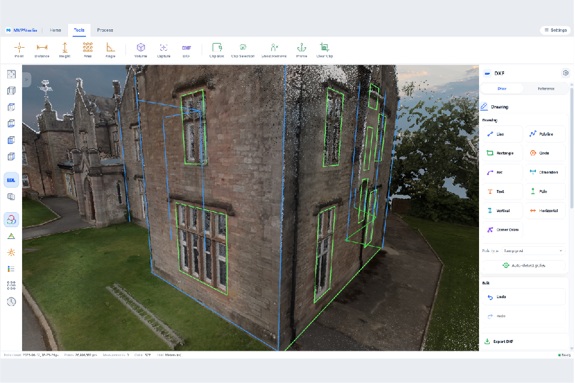
从点云中量测和提取建筑轮廓、剖面及几何要素,配合MVPStudio完成CAD/GIS相关成果制作;功能以软件授权为准。
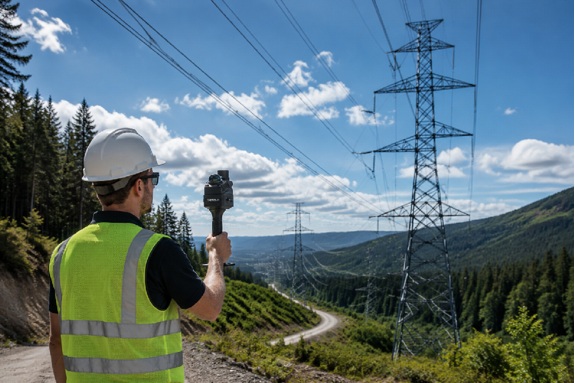
为道路、桥梁及其他基础设施建立三维记录,辅助现场尺寸核查、资产档案与维护管理。
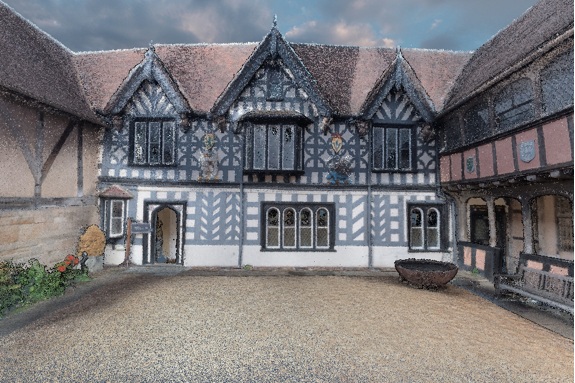
采集历史建筑的外观与空间结构,为现状记录、数字归档和保护修缮提供三维资料。
通过MVP S1采集原始数据,使用配套S1处理加密狗完成点云解算,再在MVPStudio中开展数据检查、量测、清理与成果输出。软件支持LAS/LAZ点云工作流,可用于CAD/GIS成果、体积分析及报告制作;具体功能和输出格式取决于软件版本与授权。
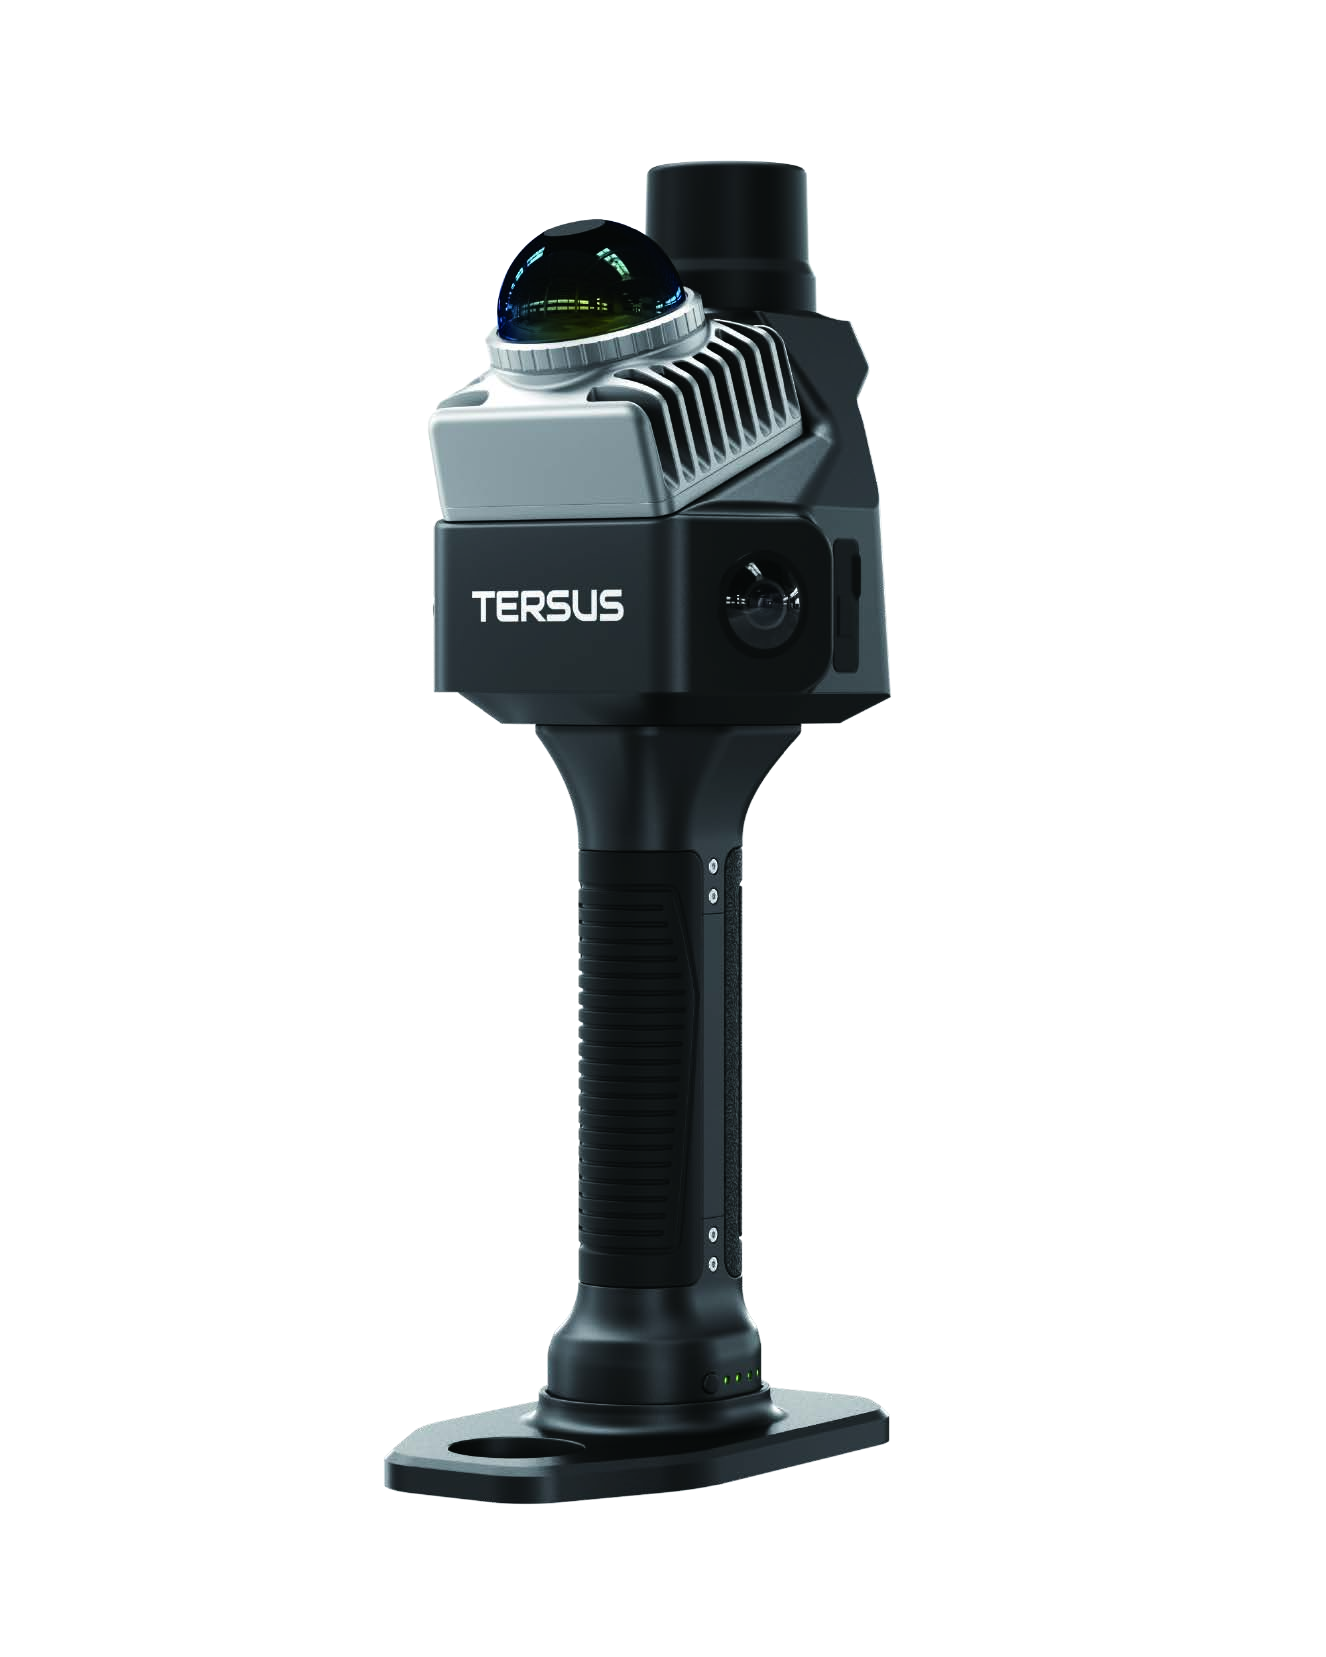
整机含电池约982g,采用集成式手持设计。
360°激光雷达,点云采集速率200,000点/秒。
点云厚度<1cm,相对精度<1cm,绝对精度<5cm;三项指标含义不同,实际表现受环境、采集路线、GNSS条件及数据处理影响。
测距范围:0.1-40m(10%反射率);0.1-70m(80%反射率)。
双4800万像素相机,支持全景影像与彩色点云工作流。
TimeSync 3.0硬件级微秒时间同步,支持多传感器融合。
标称连续工作时间约150分钟;实际续航随使用条件变化。
S1原始数据解算需要配套S1处理加密狗;MVPStudio标准版/专业版授权独立。3DGS及成果输出功能以软件版本和授权为准。
MVP S1三维激光扫描仪 ×1;MVP S1电池 ×1;定位板 ×1;清洁布 ×1;SD卡 ×1;USB加密狗 ×1;电源适配器(充电器)×1;对中杆转接头 ×1;USB-C线 ×1;读卡器 ×1;磁吸手机背夹 ×1;收纳箱 ×1。
依据英文装箱清单2026-06-17 v1.2整理,实际交付配置以订单为准。

